大規模な連続する構造物の吊り上げと水準化—例えば連続鋼箱桁橋デッキ、オフショアトップサイドモジュール、重い石油化学ハイドロクラッキングリアクターなど—には異常な精度が求められます。多千トンの荷重を分散した油圧ジャッキングポイントを使用して上げるとき、隣接するピア間の1.0mmの位相差でも重力的なトルク応力が発生し、構造の微小な割れ目、軸受のずれ、または局所的な破断を引き起こす可能性があります。
1. 多点荷重分布の工学物理
単一の剛体の吊り上げとは異なり、複数の吊り上げポイントによる構造の吊り上げは静的不確定性を持つ。橋梁の各スパン間の剛性が異なることと、中心重力(CoG)の分布が均等でないため、同じ流体の体積を押し出すと垂直変位が異なる。従来の手動バルブの制御は失敗するため、操作者の反応遅延が変動するバックプレッシャー下での流体力学を同期させることができないからです。
閉ループPLC制御:0.5mmの同期要件
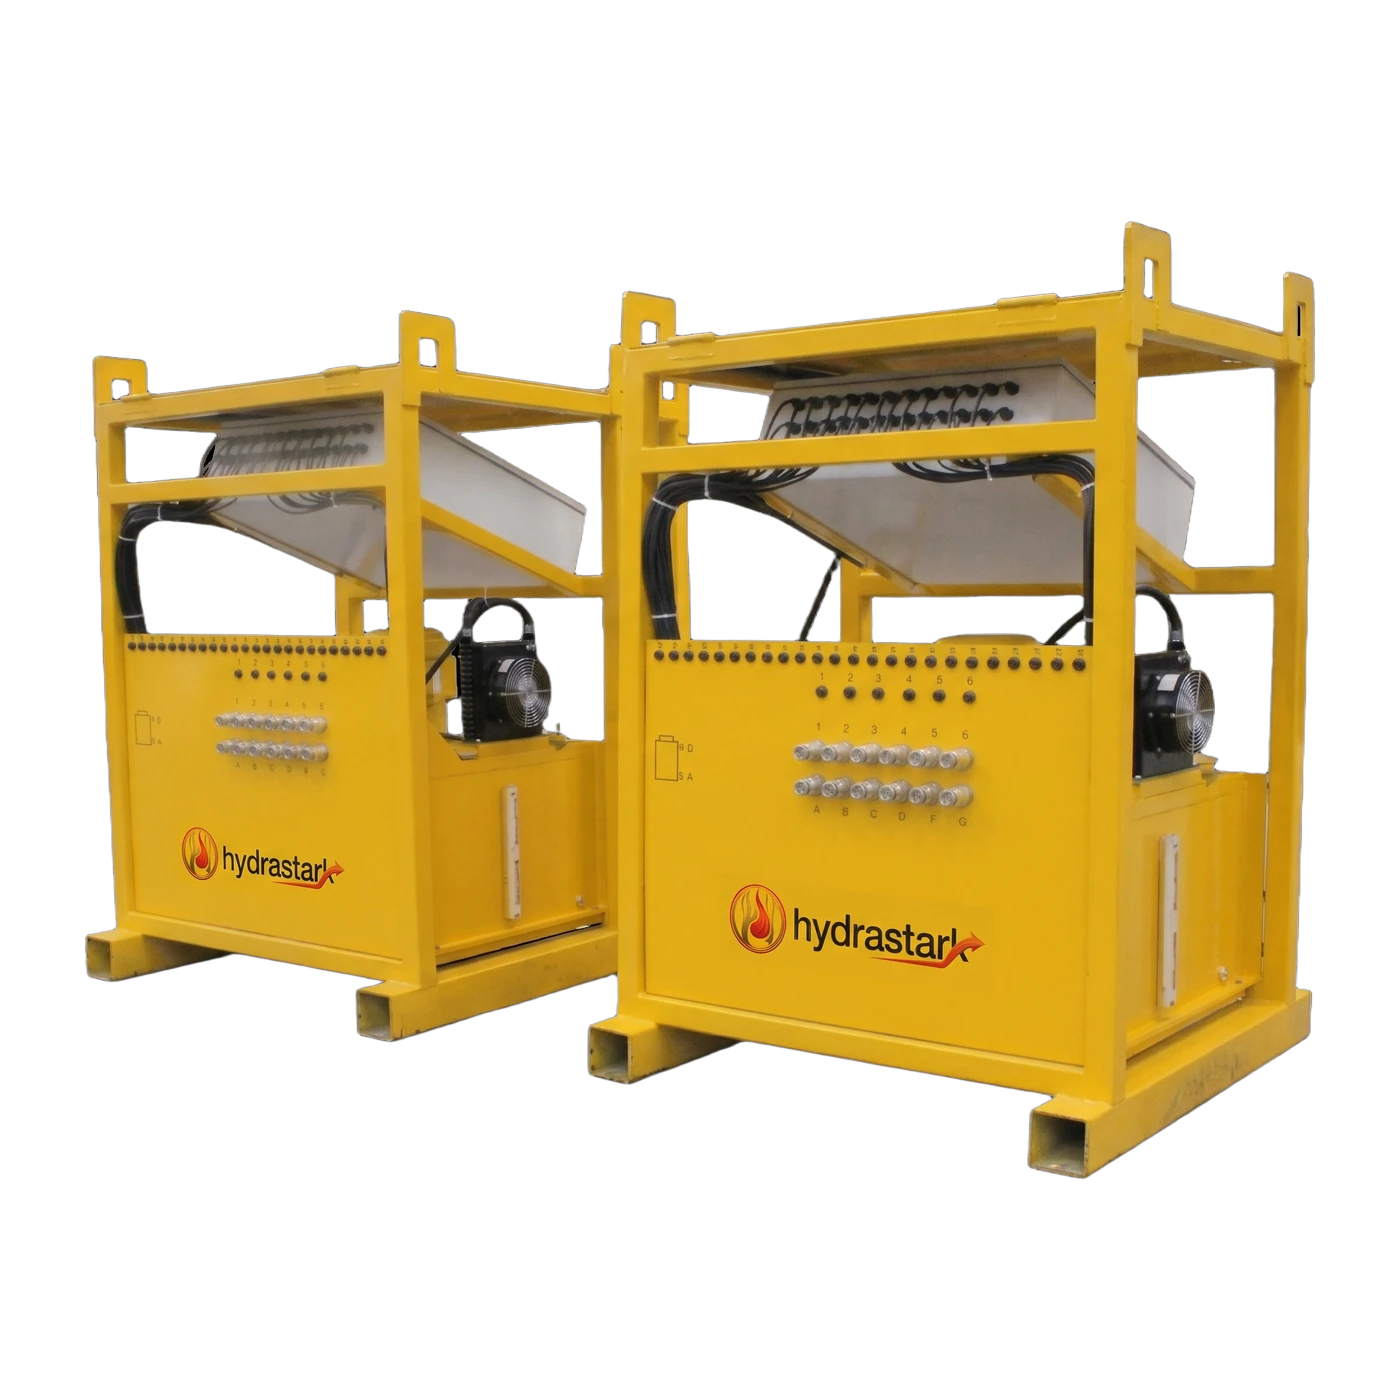
現代の産業同期は、高周波閉ループPLCシステム(ハイドラスターエイチエス・プロシリーズなど)に依存します。磁気制約線形変位センサ(分解能 ±0.01mm)とデジタル圧力変換器は、50Hzでリアルタイムテレメトリーをプログラム可能なロジックコントローラに送信します。各油圧チャネルの高速比制御バルブを調節することで、最大32本の独立したシリンダ間の揚力偏差は厳密に制限されます ±0.5ミリメートル.
2. 油圧シリンダ選択: 機械式ロックナット対二重作用システム
適切なシリンダ技術を選択することで、橋梁ゴムベアリング検査やシムプレート挿入時の長時間保持期間中の構造的安全性が確保されます
| シリンダーアーキテクチャ | トンネージレンジ | 保持機制 | 安全プロファイル | 主な用途 |
|---|---|---|---|---|
| 機械式ロックナットシリンダ | 50から1,000トン | スレッド付きメカニカルコラール | 油圧圧力依存性のない保持 | 長期の橋脚ジャッキング、ベアリングの更新 |
| 低高さパンケーキシリンダー | 10から200トン | 油圧ピロートチェックバルブ | 二次的な機械的なクレッピングが必要 | 制限された隙間スペース(初期間隙が60mm未満) |
3. 5-フェーズ同期揚重プロトコル
- ギャップサーベイ & スフィアカルサドルシーティング: 各橋脚頭部の間隙高さを測定する。各シリンダピストンの上に傾き球面サドルを展開し、橋上構造の変位曲線によるサイドロードの偏心を解消する。
- 初期荷重接触(5%から10%のトンネージ): 各シリンダを個別に加圧し、全てのサドルがビームの下フランジと均等な5%のプレロードで接触し、確実な地盤荷重を確認し、上昇変位がないことを確認する。
- 同期するステップジャッキング (0.5mm ステップ): 自動同期昇降を開始します。PLCは油流量を計測された増分で制御し、センサーリーディングが移動量の閾値デルタを超えないことを確認します。
- 機械式ロックナットの engagement: 目標の高さが達成されたら(例:+15.0mm)、シリンダボディに緊密にねじ込むため、ねじり止めナットを機械的に締め付けて荷重を油圧流体から純粋な鋼鉄に転換します。
- 新規軸受への同期下降 交換が完了したら、逆の手順を実行します。シリンダを軽く圧力加えてロックナットを解放し、コルクを外して、同時にスパンを最終的な座位置に下げる。
重い荷重の取り扱いシステム
重い荷重の吊り上げシリンダとデジタルマルチポイントポンプステーションを探索する